设备分别采购,接口与环境反复适配
降低系统搭建与集成工作量
提供底盘、计算、传感器、供电和通信的集成平台,减少设备选型与重复联调。
 联系我们 ↗
图蜂科技 · 移动机器人与多源感知研发平台
面向高校与科研团队,黑蚁 LITE 集成移动底盘、多源感知、开发环境与课程资料,支持从算法开发到实车实验。
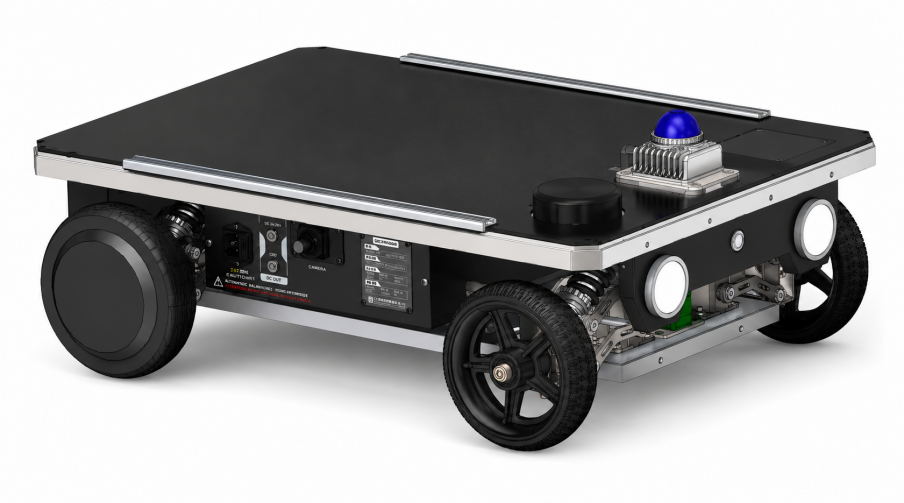
将底盘、传感器、开发环境与课程资料统一配置,降低从设备采购到实验开展的准备成本。
设备分别采购,接口与环境反复适配
提供底盘、计算、传感器、供电和通信的集成平台,减少设备选型与重复联调。
算法进入实车,控制与感知缺少统一载体
通过开放控制接口和 ROS 开发环境,开展建图、定位、规划与导航实验。
传感器时间不一致,采集流程配置复杂
按配置提供授时、传感器接入与数据记录支持;专项需求可定制大车或小车采集系统。
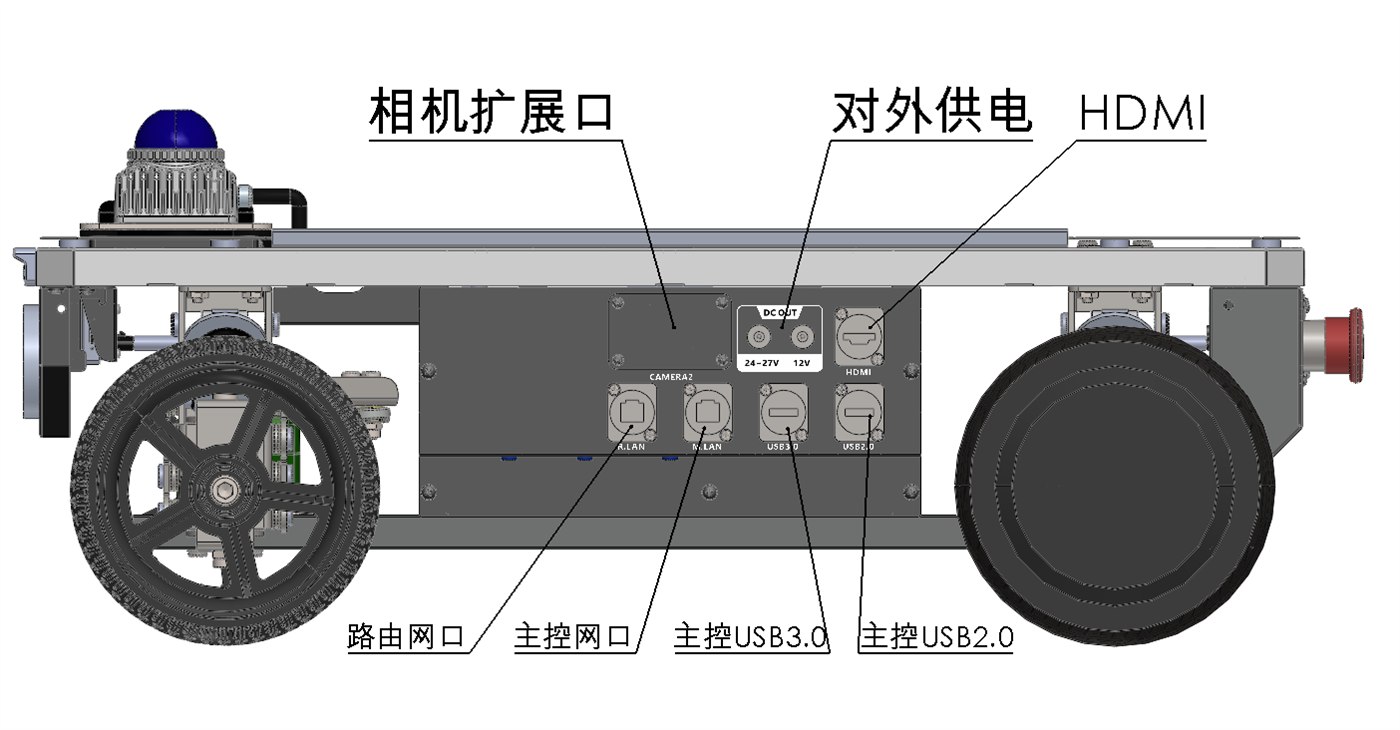
产品实验截图、配套课程与真实集成案例,帮助评估平台能力与交付内容。
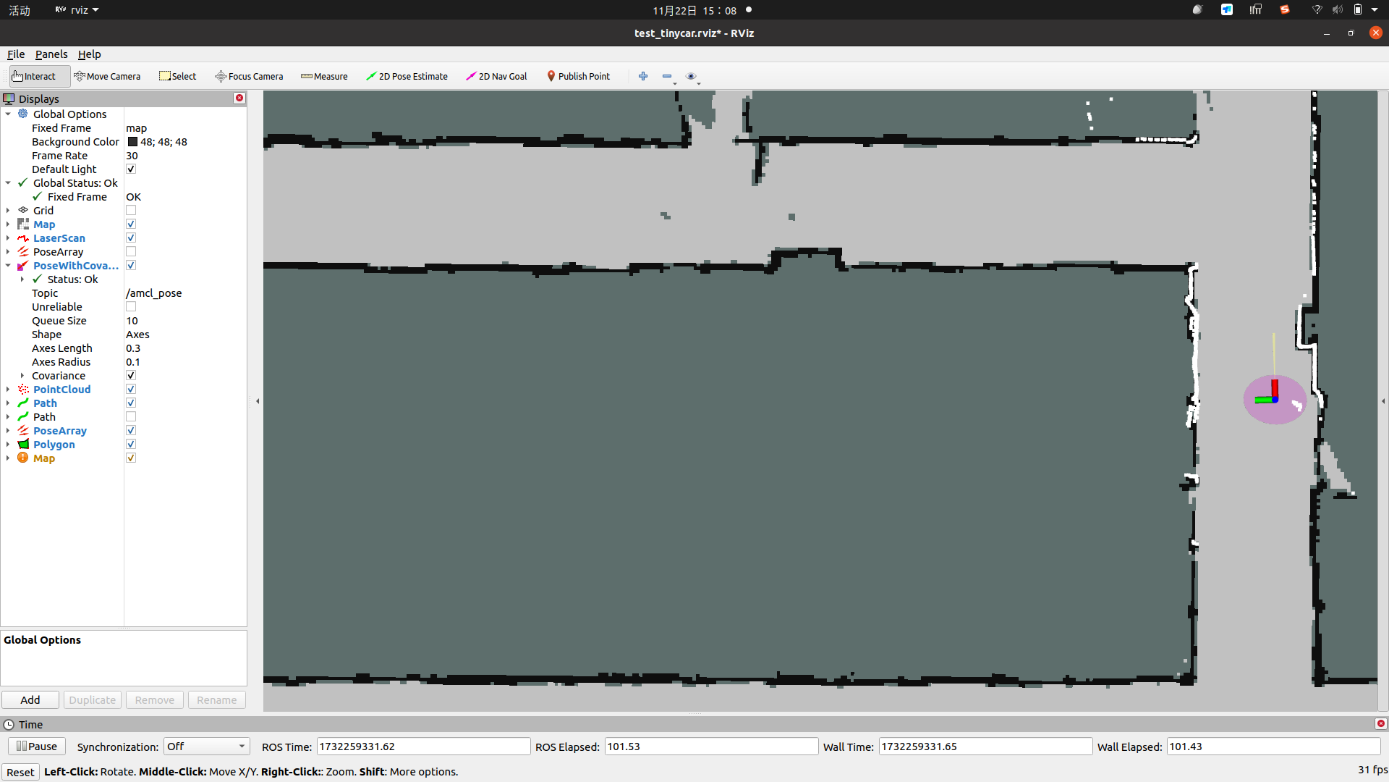
环境地图构建与机器人定位实验
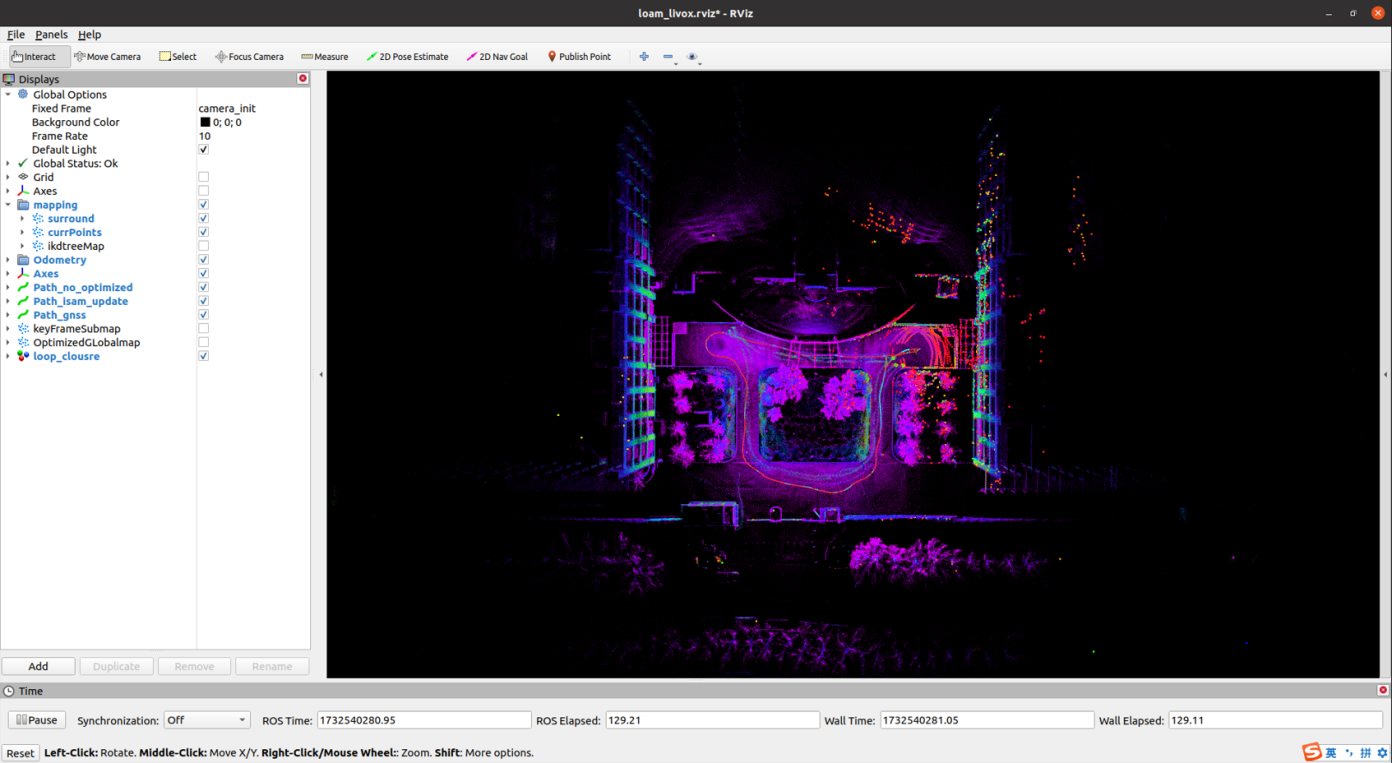
激光与惯导数据处理及建图验证
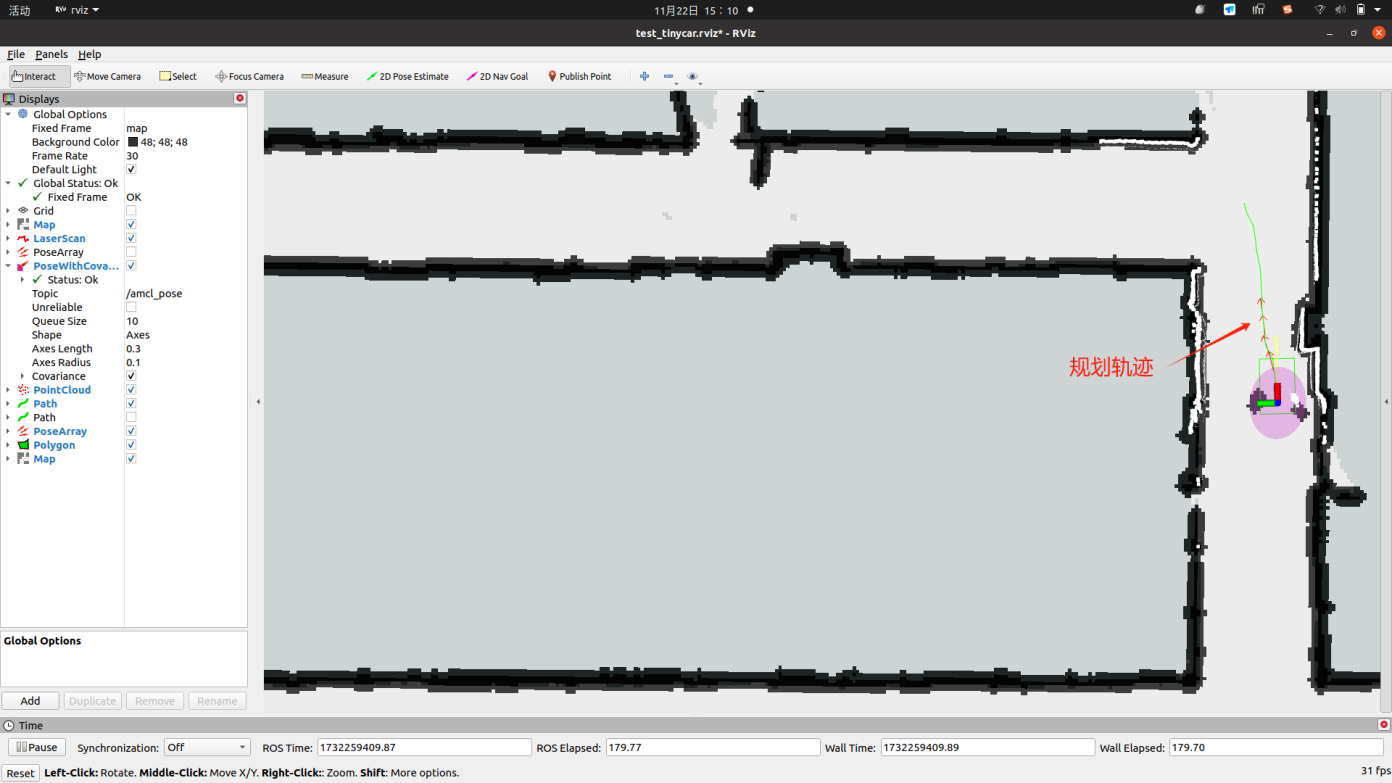
目标导航、路径规划与任务实验
截图为产品实验示例;传感器、算法及课程交付范围按所选配置确认。
平台操作 → ROS 与开发工具 → 传感器与 SLAM → 定位规划与控制
面向机器人教学与通用算法研发,按运动性能、传感器和实验需求选择配置。
面向道路、园区和实验场的专项采集任务,提供结构、电气、授时与数据记录集成。
提供课题方向、运行场地与传感器需求,确认平台配置及交付范围。